
 AS/RS ကိုင်တွယ်ရေး စက်ရုပ်
 ဒေါင်လိုက်သိုလှောင်မှု မော်ဂျူး
 သယ်ယူပို့ဆောင်ရေးပစ္စည်းကိရိယာများ
 စမတ်ဂိုဒေါင်စနစ်
 ဂိုဒေါင် သိုလှောင်ရုံ
 စက်မှုလုပ်ငန်းများ
 ဝန်ဆောင်မှုများ
 ကြှနျုပျတို့အကွောငျး











Pallet Four-Way Shuttle AS/RS သည် Discrete Manufacturing တွင် Digital Transformation ကို မည်သို့ပံ့ပိုးပေးသည်
ဂိုဒေါင်အလိုအလျောက်စနစ် ထုတ်လုပ်ရေးစက်ရုံတစ်ရုံတွင် သိုလှောင်ရန်နေရာ ပိုမိုရှာဖွေခြင်းအတွက်သာ ရှားပါသည်။
ပစ္စည်းများသည် မှန်ကန်သောပုံစံဖြင့် ရောက်ရှိရမည်ဖြစ်ပြီး၊ ဘေးကင်းစွာသိမ်းဆည်းထားရမည်၊ ခြေရာခံနိုင်ရမည်ဖြစ်ပြီး လိုအပ်သည့်အခါတွင် ထုတ်လုပ်ရေးသို့ ပြန်လည်ပေးပို့ရမည်။
၎င်းသည် သီးခြားထုတ်လုပ်မှုတွင် ပိုမိုခက်ခဲလာပြီး၊ ပစ္စည်းများသည် အရွယ်အစား၊ သယ်ဆောင်သူအမျိုးအစားနှင့် ကိုင်တွယ်နည်းလမ်းတို့တွင် သိသိသာသာ ကွဲပြားနိုင်သည်။
ပစ္စည်းအမျိုးအစား အမျိုးမျိုးကို ချောမွေ့စွာ ရွှေ့ပြောင်းနည်း အလိုအလျောက်သိုလှောင်မှု လုပ်ငန်းစဉ်သည်လည်း ဤစီမံကိန်းက ဖြေရှင်းရန်လိုအပ်သော ပြဿနာများထဲမှ တစ်ခုဖြစ်သည်။
ဒီစီမံကိန်းမှာ အသုံးပြုခဲ့တဲ့ ပါလက် လေးလမ်းသွား Shuttle AS/RSချိတ်ဆက်ရန် အလိုအလျောက်သိုလှောင်မှု ပစ္စည်းကိုင်တွယ်ခြင်းနှင့် ဒစ်ဂျစ်တယ်ဂိုဒေါင်ထိန်းချုပ်မှုဖြင့်။
စံသတ်မှတ်ထားသော ဂိုဒေါင်ဖွဲ့စည်းပုံဖြင့် စတင်မည့်အစား၊ အပြင်အဆင်ကို ၎င်းမှတစ်ဆင့် အမှန်တကယ် ရွှေ့ပြောင်းရမည့် ပစ္စည်းများပေါ်တွင် အခြေခံ၍ တီထွင်ခဲ့သည်။
လေးလံသောထုတ်လုပ်မှုပစ္စည်းများအတွက် ကျစ်လျစ်သောဂိုဒေါင်
ရရှိနိုင်သော ဂိုဒေါင်အမြင့်မှာ ခန့်မှန်းခြေအားဖြင့် ၆.၉ မီတာ။
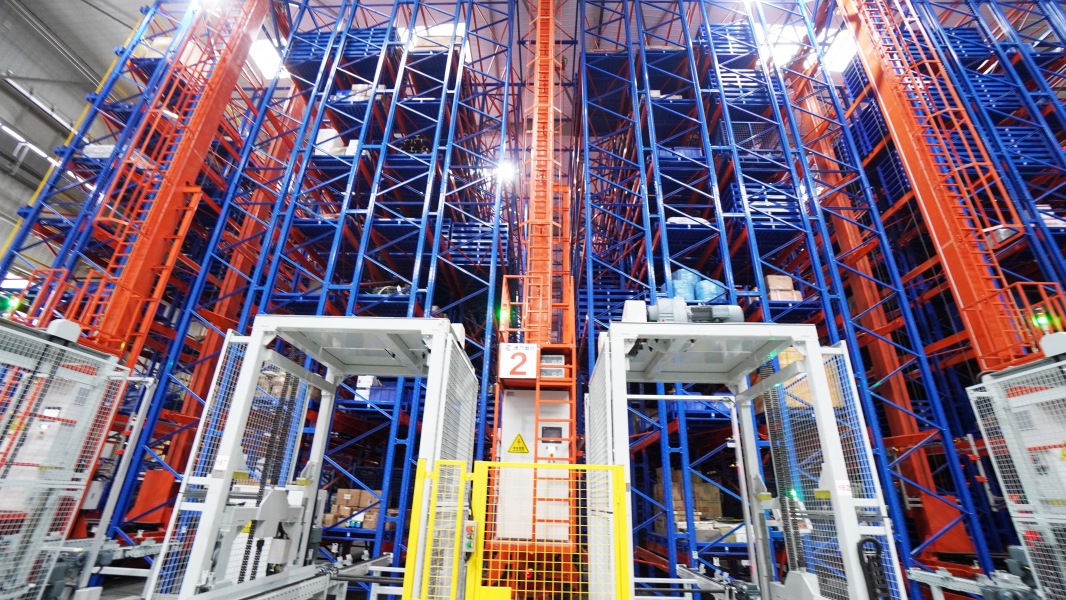
ထိုနေရာအတွင်း၌၊ AS/RS အနှံ့စီစဉ်ပေးခဲ့ပါတယ် သိုလှောင်မှုအဆင့်ငါးဆင့်၊ ပံ့ပိုးပေးခြင်း ထိရောက်သော သိုလှောင်ရာနေရာ ၈၉၃ ခု။
ဂိုဒေါင်သည် မတူညီသော ဝန်-ယူနစ် အမြင့်ရှိသော ဂဟေဝါယာကြိုးများနှင့် သံမဏိပစ္စည်းဘောင်များကို ကိုင်တွယ်သည်။ ပါလက်တည်နေရာတစ်ခုစီကို ဝန်လိုအပ်ချက်အပေါ် အခြေခံ၍ ဒီဇိုင်းထုတ်ထားသည်။ အနည်းဆုံး ၁၀၀၀ ကီလိုဂရမ်။
ထိုပေါင်းစပ်မှု— အမြင့်အကန့်အသတ်ရှိခြင်း၊ နှိုင်းယှဉ်ရလျှင် လေးလံသောဝန်များနှင့် သယ်ဆောင်သည့်ပုံစံအမျိုးမျိုး—သည် ရိုးရာ ပါလက်စင်များ ထည့်သွင်းရုံဖြင့် ပြဿနာတစ်ခုလုံးကို ဖြေရှင်းနိုင်မည်မဟုတ်ပါ။
နောက်ဆုံးစနစ်ပေါင်းစပ်ထားသည်-
- ပါလက် လေးလမ်းသွား ရှပ်တယ်ရိုဘော့s;
- Lပြီးနောက်s;
- သယ်ယူပို့ဆောင်ရေးပစ္စည်းကိရိယာများ;
- ပါလက်လိုက်စက်များနှင့် ပါလက်လိုက်ဖြုတ်စက်များ။
- ကရိန်းအကူအညီဖြင့် တင်ဆောင်သည့် စက်ပစ္စည်း;
- ရိုဘော့ကိုင်တွယ်ရေးပစ္စည်းများ;
- ဂိုဒေါင်ထိန်းချုပ်မှုနှင့်စီမံခန့်ခွဲမှုဆော့ဖ်ဝဲ။
လေးလမ်းသွား ရှပ်တယ်ရိုဘော့အခြားပစ္စည်းကိရိယာများက သိုလှောင်မှုမပြုမီနှင့် သိုလှောင်ပြီးနောက် လွှဲပြောင်းမှုကို ဂရုစိုက်စဉ်တွင် እንደትသည် စင်စနစ်အတွင်းရှိ ပါလက်ရွေ့လျားမှုကို ကိုင်တွယ်သည်။
ဘာကြောင့် လေးလမ်းသွားလှုပ်ရှားမှုက ဒီမှာ အသုံးဝင်ခဲ့တာလဲ
အေ ပါလက် လေးလမ်းသွား Shuttle Robot rack စနစ်အတွင်းရှိ အဓိကလမ်းကြားနှင့် လက်အောက်လမ်းကြား နှစ်ခုလုံးတစ်လျှောက် ခရီးသွားနိုင်သည်။
လမ်းကြောင်းတစ်ခုတည်းသို့ shuttle တစ်စီးကို အပြီးအပိုင်သတ်မှတ်ခြင်းမပြုဘဲ မတူညီသော သိုလှောင်ရာနေရာများသို့ ရောက်ရှိရန် လိုအပ်သည့်အခါ ၎င်းသည် အရေးပါပါသည်။
စီမံကိန်းက အသုံးပြုတဲ့ ပါလက် လေးလမ်းသွား နှစ်ခု ရှပ်တယ်ရိုဘော့sစီမံကိန်းတွက်ချက်မှုအရ၊ စက်ရုပ်နှစ်ခုပါဖွဲ့စည်းပုံကို ခန့်မှန်းခြေအားဖြင့် ပေါင်းစပ် shuttle ကိုင်တွယ်နိုင်စွမ်းအတွက် ဒီဇိုင်းထုတ်ထားသည်။ တစ်နာရီလျှင် ပါလက် ၄၀။
ဤကိန်းဂဏန်းသည် လေးလမ်းသွား shuttle ပရောဂျက်တိုင်းအတွက် အလုံးစုံစွမ်းဆောင်ရည်တောင်းဆိုမှုထက် စနစ်ဒီဇိုင်းတွက်ချက်မှုတစ်ခုဖြစ်သည်။ အမှန်တကယ် throughput သည် လုပ်ငန်းခွဲဝေမှု၊ လွှဲပြောင်းမှုအမှတ်များနှင့် ချိတ်ဆက်ထားသော စက်ပစ္စည်းများပေါ်တွင် မူတည်နေဆဲဖြစ်သည်။ ရှပ်တယ်စနစ်။
ထိုခြားနားချက်သည် ထုတ်လုပ်ရေးတွင် အရေးကြီးပါသည်။
ရှပ်တယ်ယာဉ်တစ်စင်းသည် ၎င်း၏လှုပ်ရှားမှုကို လျင်မြန်စွာ အဆုံးသတ်နိုင်သော်လည်း နောက်ဘူတာတွင် လူပြည့်နေပါက ပါလက်သည် စောင့်ဆိုင်းနေဆဲဖြစ်သည်။
အသုံးဝင်ဆုံး ဒီဇိုင်းအလုပ်အချို့သည် Rack အပြင်ဘက်တွင် ဖြစ်ပျက်ခဲ့သည်
ဤပရောဂျက်၏ အသေးစိတ်အချက်အလက်တစ်ခုမှာ ပါလက်တင်ခြင်းနှင့် ပါလက်ချခြင်းဧရိယာ၏ အနေအထားဖြစ်သည်။
ရှေ့ပိုင်းကိုင်တွယ်မှုအစီအစဉ်ကို ပထမအဆင့် အဓိကလက်ရန်းနှင့် တိုက်ရိုက်ချိန်ညှိထားပြီး မတင်စက်များမှတစ်ဆင့် ဖြတ်သန်းရမည့် လှုပ်ရှားမှုအရေအတွက်ကို လျှော့ချပေးပါသည်။
၎င်းသည် နှိုင်းယှဉ်ရလျှင် သေးငယ်သော အပြင်အဆင်ဆုံးဖြတ်ချက်တစ်ခုဖြစ်သော်လည်း နေ့စဉ်လည်ပတ်နေစဉ်အတွင်း ဒေါင်လိုက်လွှဲပြောင်းသည့် စက်ပစ္စည်းများမှတစ်ဆင့် မည်မျှယာဉ်ကြောပိတ်ဆို့မှုကို သက်ရောက်မှုရှိသည်။
စက်ပိုင်းဆိုင်ရာ နေရာချထားမှု အင်္ဂါရပ်များဖြင့် စိတ်ကြိုက်ပြုလုပ်ထားသော သံမဏိပြားများကိုလည်း အသုံးပြုခဲ့သည်။
လေးလံသော ဂဟေဝါယာကြိုးများနှင့် သံမဏိသယ်ဆောင်သူများအတွက်၊ ထပ်ခါတလဲလဲ နေရာချထားခြင်းသည် အရေးကြီးပါသည်၊ အဘယ်ကြောင့်ဆိုသော် ပစ္စည်းသည် လုပ်ငန်းစဉ်တစ်ဝက်တွင် ၎င်း၏ ရည်ညွှန်းအနေအထားကို မပြောင်းလဲဘဲ လက်ဖြင့်တင်ခြင်း၊ သယ်ဆောင်ခြင်းနှင့် အလိုအလျောက်သိုလှောင်ခြင်းတို့ကို ဖြတ်သန်းရသောကြောင့်ဖြစ်သည်။
ထို့ကြောင့် shuttle သည် rack ထဲသို့မဝင်မီ အလိုအလျောက်စနစ်စတင်သည်။
ဂိုဒေါင်ဆော့ဖ်ဝဲသည် ပစ္စည်းစီးဆင်းမှုကို ချိတ်ဆက်ပေးသည်
ရုပ်ပိုင်းဆိုင်ရာ ပစ္စည်းကိရိယာတွေက လှုပ်ရှားမှုကို ကိုင်တွယ်ပါတယ်။
ထိန်းချုပ်မှုစနစ်က နောက်ဘာဆက်လုပ်သင့်တယ်ဆိုတာ ဆုံးဖြတ်ပါတယ်။
အင်ဒီဒေါ်/WCS နှင့် ဆက်စပ်ထိန်းချုပ်မှုဆော့ဖ်ဝဲလ်သည် သိုလှောင်ရာနေရာများ၊ စက်ပစ္စည်းတာဝန်များ၊ ပစ္စည်းအချက်အလက်နှင့် ဂိုဒေါင်လုပ်ငန်းများကို ညှိနှိုင်းပေးသည်။
သီးခြားထုတ်လုပ်မှုပတ်ဝန်းကျင်တွင်၊ ဤချိတ်ဆက်မှုသည် အထူးအသုံးဝင်ပါသည်၊ အဘယ်ကြောင့်ဆိုသော် ဂိုဒေါင်လုပ်ဆောင်ချက်သည် ထုတ်လုပ်မှုဝယ်လိုအားနှင့် နီးကပ်စွာဆက်စပ်နေသောကြောင့်ဖြစ်သည်။
AS/RS ကို သီးခြားသိုလှောင်ရာနေရာတစ်ခုအဖြစ် သဘောထားမည့်အစား၊ ဤစီမံကိန်းသည် ပစ္စည်းရွှေ့ပြောင်းမှုနှင့် ဂိုဒေါင်အချက်အလက်များသည် ပိုမိုကျယ်ပြန့်သော စက်ရုံထောက်ပံ့ပို့ဆောင်ရေးလုပ်ငန်းစဉ်၏ တစ်စိတ်တစ်ပိုင်းဖြစ်လာစေပါသည်။
ဒီပရောဂျက်က ဘာကိုပြသလဲ
Zhengmei Shuyun စီမံကိန်းသည် ကြီးမားသော မြင့်မားသော ဂိုဒေါင်တစ်ခု မဟုတ်ပါ။
၎င်း၏ အလုံးစုံ အမြင့်မှာ နီးပါးခန့်သာရှိသည် ၆.၉ မီတာဒါပေမယ့် စနစ်က သိုလှောင်မှုအဆင့် ငါးဆင့်ကို ပေါင်းစပ်ထားပါတယ်၊ ထိရောက်သောနေရာ ၈၉၃ ခုနှင့် နှိုင်းယှဉ်လျှင် ကျစ်လစ်သော အပြင်အဆင်အတွင်းရှိ လေးလံသော ဝန်ယူနစ်များ။
ဒီစီမံကိန်းက ကြီးမားတဲ့ မြင့်မားတဲ့ ဂိုဒေါင်တစ်ခု မဟုတ်ပါဘူး။
၎င်းက Pallet Four-Way Shuttle AS/RS သည် ကြီးမားသော ကုန်ပြီးဂိုဒေါင်များအတွက်သာ ကန့်သတ်မထားကြောင်း ပြသနေပါသည်။ ၎င်းကို လေးလံသော ထုတ်လုပ်မှုပစ္စည်းများ၊ စိတ်ကြိုက်သယ်ဆောင်သူများနှင့် သီးခြားထုတ်လုပ်မှု၏ လည်ပတ်မှုလိုအပ်ချက်များအလိုက်လည်း ပြင်ဆင်သတ်မှတ်နိုင်ပါသည်။
အရေးကြီးတဲ့အပိုင်းက shuttle robot ကို rack ထဲထည့်လိုက်ရုံတင် မဟုတ်ပါဘူး။
၎င်းသည် rack၊ carriers၊ handling equipment နှင့် software တို့ကို တူညီသော material flow အတိုင်း လုပ်ဆောင်စေသည်။